
Kaynak Robotu Nedir, Hangi Kaynak Yöntemleriyle Çalışır?
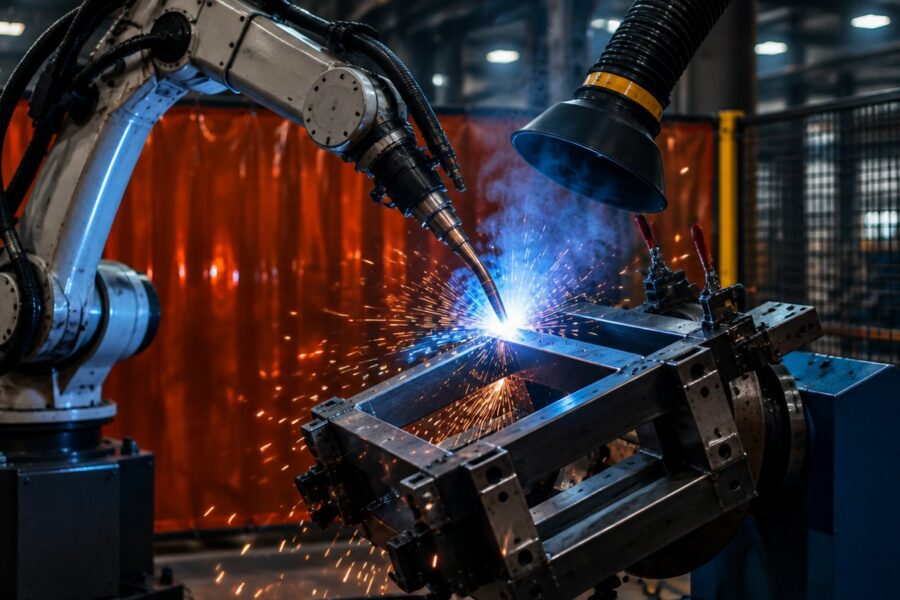
Kaynak robotu, ucuna kaynak torcu bağlanmış ve kaynak güç kaynağıyla haberleşen bir endüstriyel robot koludur. Robot yalnızca torcu taşır; kaynağı yapan şey hâlâ akım, gerilim, tel besleme hızı ve ilerleme hızından oluşan parametre setidir. Robotun kattığı değer, bu parametreleri ve torç yörüngesini her parçada birebir aynı şekilde tekrarlamasıdır.
Sanayide en yaygın kullanım gazaltı kaynağıdır (MIG/MAG). Alüminyum ve paslanmaz gibi malzemelerde TIG, sac birleştirmede punta (nokta direnç) kaynağı, ince sacda ve yüksek hız gerektiren işlerde lazer kaynak robotik olarak uygulanır. Her yöntemin robota bindirdiği yük farklıdır: MAG’de tel besleme ve sıçrantı yönetimi, TIG’de yavaş ve çok kararlı ilerleme, puntada ağır tabanca nedeniyle yüksek taşıma kapasitesi öne çıkar.
Robotik kaynağın elle kaynağa karşı asıl üstünlüğü hız değil, ark süresi oranıdır. Elle kaynakta bir vardiyanın yalnızca küçük bir bölümü fiilen ark altında geçer; kalan süre parça taşıma, bağlama, elektrot/tel değişimi, maske kaldırma ve dinlenme ile geçer. Robotlu hücrede bu oran belirgin şekilde yükselir; çünkü robot, bir istasyonda kaynak yaparken operatör diğer istasyonda parça bağlayabilir.
Robotik Kaynak Hangi Parça ve Seri Büyüklüğünde Anlamlıdır?
Robotik kaynağın ekonomik olduğu alan, geleneksel olarak tekrar eden ve geometrisi sabit parçalardır. Karar verirken bakılması gereken üç soru şudur: aynı parçadan yılda kaç adet üretiliyor, parça üzerindeki toplam kaynak metrajı ne kadar ve parçanın bağlanması ne kadar sürüyor?
Toplam kaynak metrajı kısa, bağlama süresi uzun bir parçada robot çoğu zaman beklemede kalır; bu durumda kazanç sınırlıdır. Tersine, uzun dikişli ve çok sayıda pasolu bir şasi parçasında robot neredeyse sürekli ark altında çalışır ve fark çarpıcı hâle gelir.
Seri büyüklüğü eşiğini son yıllarda düşüren etken, çevrimdışı programlamadır. Robotu hücre başında elle öğretmek yerine parçanın üç boyutlu modeli üzerinden program üretmek, küçük partilerde ve sık ürün değişiminde geçiş süresini kısaltır. Bu yaklaşımı devreye alma riskine etkisi açısından simülasyon ile sıfır riskli otomasyon kurulumu yazımızda ayrıntılı ele almıştık.
Saha notu: “Az sayıda ürettiğimiz için bize uymaz” değerlendirmesi çoğu zaman yanlış yerden yapılır. Belirleyici olan tek bir üründen kaç adet üretildiği değil, aynı fikstüre bağlanabilen ürün ailesinin toplam adedidir. Benzer geometrideki beş ürün tek bir bağlama düzeniyle kaynatılabiliyorsa, tekil adetler düşük olsa bile hücre doludur.
Bir Robotik Kaynak Hücresi Hangi Bileşenlerden Oluşur?
Yatırım kalemi çoğu kişinin sandığı gibi “robot + torç” değildir. Çalışan bir hücrede şu bileşenlerin tamamı bulunur:
- Robot kolu ve kontrol ünitesi: kaynakta genellikle 6 eksenli, orta taşıma kapasiteli ve uzun erişimli modeller tercih edilir.
- Kaynak güç kaynağı ve tel besleme ünitesi: robot kontrolüyle dijital olarak haberleşmesi, parametre setlerinin programdan çağrılabilmesi açısından kritiktir.
- Torç ve çarpma koruması: boyun geometrisi erişimi doğrudan belirler; çarpma sensörü, sıkışma anında torcu ve robotu korur.
- Fikstür (bağlama aparatı): hücrenin kalite açısından en belirleyici parçasıdır.
- Pozisyoner: parçayı kaynak için uygun pozisyona döndürür.
- Torç temizleme istasyonu: nozül temizleme, sıçrantı önleyici sprey ve tel kesme; uzun vardiyalarda kararlılığın ön koşuludur.
- Duman emiş sistemi ve güvenlik çevresi: ark perdesi, emniyet çiti, kilitli kapı ve ışık bariyerleri.
Bu bileşenlerin hangi robot sınıfıyla eşleşeceği, taşınacak torç ağırlığından ve erişilmesi gereken en uzak dikişten çıkar. Taşıma kapasitesi ve erişim mesafesinin nasıl doğrulandığını doğru robot seçimi: payload, erişim ve çevrim süresi yazımızda adım adım anlatmıştık.
Fikstür Tasarımı Neden Robottan Daha Belirleyicidir?
Robotik kaynağa geçen işletmelerin en sık karşılaştığı sürpriz budur: proje başarısını belirleyen asıl bileşen robot markası değil, parçanın nasıl bağlandığıdır.
Sebebi basittir. Robot, kendisine öğretilen yörüngeyi her seferinde aynı hassasiyetle tekrarlar; parçanın o yörüngenin altına her seferinde aynı konumda gelip gelmediğini ise fikstür belirler. Bağlama toleransı gevşekse dikiş kayar, ark boşluğu değişir ve sonuç parçadan parçaya farklılaşır. Elle kaynakta operatör bu sapmayı anında telafi eder; robot etmez.
İkinci konu ısı distorsiyonudur. Kaynak sırasında parça ısınır ve çeker; bağlama düzeni bu çekmeyi hesaba katmıyorsa parça fikstürde sıkışır ya da son ölçüsü tutmaz. Bu nedenle kaynak sırası (hangi dikişin önce çekileceği) fikstürle birlikte tasarlanır.
Üçüncü konu erişimdir. Bağlama elemanları, mengeneler ve dayamalar torcun ulaşması gereken bölgeyi kapatmamalıdır. Bu çakışmaların kâğıt üzerinde değil, üç boyutlu ortamda robotun gerçek kinematiğiyle kontrol edilmesi gerekir – sahada en çok zaman kaybettiren hata, fikstür imal edildikten sonra fark edilen erişim sorunudur.
Pozisyoner Gerekli mi, Kaç Eksen Yeterlidir?
Pozisyoner, parçayı döndürerek dikişi robot için en uygun pozisyona getiren yardımcı eksendir. Gerekliliği tek bir soruya bağlıdır: dikişler tek bir bağlamada, düz pozisyonda kaynatılabiliyor mu?
Kutu şeklinde bir parçada dört yüzde de dikiş varsa pozisyonersiz çözüm, robotu zorlanmış açılara sokar. Bu açılarda hem erişim sınırına yaklaşılır hem de dikiş kalitesi düşer. Tek eksenli bir döner tabla çoğu durumda yeterlidir; parçanın hem döndürülmesi hem eğilmesi gerekiyorsa iki eksenli pozisyoner devreye girer.
Verimlilik açısından asıl kazanç, iki istasyonlu (döner bölmeli) düzenlerdedir. Robot bir tarafta kaynak yaparken operatör diğer tarafta parçayı söküp yenisini bağlar. Böylece bağlama süresi çevrim süresinin içinden çıkar ve robotun ark süresi belirgin şekilde artar. Bu düzen, bir robotun aynı anda birden fazla istasyonu beslemesi mantığıyla aynıdır; benzer hesabı tek robotun kaç CNC tezgâhını çalıştırabileceği yazımızda ele almıştık.
Uzun parçalarda ise pozisyoner yerine ya da onunla birlikte lineer ray (yedinci eksen) gündeme gelir; robot parça boyunca hareket eder.
Kaynak Ağzı Takibi Ne Zaman Zorunlu Hâle Gelir?
Robot, öğretildiği yörüngeyi izler. Ancak gelen parçalar her zaman aynı değildir: lazer kesim toleransı, büküm sapması, önceki kaynaklardan kalan distorsiyon ve bağlama farkı, dikişin gerçek konumunu programlanan konumdan kaydırabilir. Sapma belirli bir eşiği aştığında robot kaynağı havaya ya da kenara yapar.
Bu noktada iki farklı çözüm ailesi vardır. Birincisi dokunmalı arama: robot, kaynak öncesinde teli ya da nozülü parçaya değdirerek gerçek konumu ölçer ve programı kaydırır. Ucuzdur, ek çevrim süresi getirir ve parça yüzeyinin temiz olmasını gerektirir. İkincisi gerçek zamanlı takip: ark üzerinden salınımla (through-arc) ya da lazer sensörle dikiş kaynak sırasında izlenir ve yörünge anlık düzeltilir.
Karar kriteri nettir: parça toleransı dar ve fikstür sağlamsa takip sistemine gerek olmayabilir. Kalın kesitli, çok pasolu ve toleransı geniş imalatta ise takip, opsiyon değil ön koşuldur. Yatırımı büyütmeden önce, sapmanın gerçek büyüklüğünü ölçmek en doğru adımdır – çoğu zaman sorun parça hazırlığında çözülebilir ve sensör gereksizleşir.
Robot Kaynağında Kalite Nasıl Tekrarlanabilir Kılınır?
Robot, kötü bir kaynak prosedürünü hızlandırmaktan başka bir şey yapmaz. Bu yüzden ilk adım, parametre setinin yazılı hâle getirilmesidir: akım, gerilim, tel besleme hızı, ilerleme hızı, gaz karışımı ve debisi, torç açısı ve salınım genliği. Bu set, kaynak prosedür şartnamesi olarak kayıt altına alınır ve numune parçalarla doğrulanır.
İkinci adım sarf ve donanım kararlılığıdır. Nozül kirlenmesi, kontak meme aşınması, tel besleme spiralinin tıkanması ve gaz debisindeki dalgalanma; ark kararlılığını doğrudan etkiler ve robot bunu telafi edemez. Torç temizleme istasyonu ile düzenli sarf değişimi, hücrenin kalite ve kullanılabilirlik performansını birlikte belirler.
Üçüncü adım izlenebilirliktir. Modern güç kaynakları her dikişin akım ve gerilim eğrisini kaydedebilir; sapan çevrimler işaretlenir. Bu veri, üretim yönetim sistemine aktarıldığında kalite kaydı parça bazında oluşur. Veri entegrasyonunun kurgusunu MES ile robotik sistem entegrasyonu yazımızda anlatmıştık.
Son olarak yetkinlik: robotik kaynakta operatörün rolü, torcu tutmaktan programı ve parametreleri yönetmeye kayar. Bu, kaynakçı ihtiyacını ortadan kaldırmaz; kaynak bilgisini program başına taşır. Hücrenin başındaki kişi kaynağı bilmiyorsa, sapmayı teşhis edecek kimse kalmaz.
Kaynak Robotu Fiyatını Belirleyen Kalemler Nelerdir?
“Kaynak robotu fiyatı” sorusunun tek bir cevabı yoktur, çünkü satın alınan şey bir robot değil bir hücredir. Maliyeti belirleyen kalemler şunlardır:
- Robot sınıfı: erişim mesafesi ve taşıma kapasitesi arttıkça fiyat yükselir.
- Kaynak yöntemi ve güç kaynağı: TIG ve lazer uygulamaları, standart MAG kurulumuna göre daha yüksek yatırım gerektirir.
- Pozisyoner ve istasyon sayısı: iki istasyonlu döner düzen, tek istasyona göre daha pahalıdır ama çevrim verimini artırır.
- Fikstür sayısı: ürün ailesi genişledikçe her ürün için bağlama aparatı gerekir; çok ürünlü işletmelerde bu kalem robotu geçebilir.
- Takip ve sensör sistemleri: dokunmalı arama görece ekonomik, lazer takip belirgin şekilde maliyetlidir.
- Güvenlik, emiş ve altyapı: hücre çiti, ark perdesi, duman emişi, enerji ve gaz altyapısı.
- Programlama ve devreye alma: parça çeşitliliği arttıkça bu kalem büyür.
Karşılaştırma yaparken tek doğru ölçü birimi, hücrenin toplam maliyetinin kaynatılan metre başına ya da parça başına maliyete çevrilmesidir. Yatırımın geri dönüşünün nasıl kurgulanacağını otomasyon yatırımının geri dönüş süreci yazımızda, kazancın hangi kalemde göründüğünü ise OEE hesabı yazımızda ele aldık.
Duman Emişi, Ark Perdesi ve Güvenlik Hücresi Nasıl Kurgulanır?
Kaynak hücresi, güvenlik açısından standart bir robot hücresinden iki ek risk taşır: ark ışığı ve kaynak dumanı. Ark ışığı, çevredeki çalışanlarda göz hasarına yol açabildiği için hücre çevresine ark perdesi ya da opak panel uygulanır. Kaynak dumanı ise kaynak sırasında açığa çıkan partikülleri içerir; kaynak noktasına yakın konumlanan bir emiş sistemi, genel havalandırmadan çok daha etkilidir.
Mekanik güvenlik tarafında kurgu diğer robot hücreleriyle aynıdır: çevre koruma, kilitli kapı, operatör istasyonunda ışık bariyeri ve iki istasyonlu düzenlerde dönen bölmenin arkasındaki bölgenin ayrılması. Risk değerlendirmesinin hangi standartlara göre yapıldığını ve hücre güvenliğinin nasıl belgelendiğini ISO 10218-1/2 güvenlik standartları yazımızda ayrıntılı anlattık.
Saha notu: İki istasyonlu hücrelerde en sık atlanan nokta, operatörün bağlama yaptığı tarafta ark ışığına ve sıçrantıya karşı fiziksel ayrımın yeterli olmamasıdır. Dönen bölmenin orta paneli, hem ışık hem sıçrantı için tam kapatma sağlayacak şekilde tasarlanmalıdır.
Robotik Kaynağa Geçerken En Sık Yapılan Hatalar
Birincisi, fikstür bütçesinin sona bırakılmasıdır. Robot sipariş edilip fikstür “sonra hallederiz” denildiğinde proje genellikle orada tıkanır.
İkincisi, parça hazırlığının değiştirilmeden bırakılmasıdır. Elle kaynakta tolere edilen kesim ve büküm sapmaları, robotik kaynakta doğrudan hata olarak geri döner. Çoğu projede en ucuz iyileştirme, sensör eklemek değil ön imalat toleransını daraltmaktır.
Üçüncüsü, hücrenin tek bir ürüne göre tasarlanmasıdır. İki yıl sonra gelen yeni ürün ailesi hücreye girmediğinde yatırım yarı yarıya değer kaybeder; tasarımda ürün ailesinin ölçü zarfı baştan düşünülmelidir.
Dördüncüsü, sarf malzeme ve bakım planının kurulmaması, beşincisi ise kaynak bilgisinin hücreye taşınmamasıdır. Hücrenin uzun vadeli performansı için bakım disiplininin nasıl kurulduğunu endüstriyel robotlarda önleyici bakım yazımızda paylaşmıştık.
Robotik kaynağa geçiş, bir makine alma kararı değil bir süreç tasarımı kararıdır. Parça geometrinizin, ürün ailenizin ve mevcut yerleşiminizin bu düzene uygun olup olmadığı, yatırımdan önce ölçülerek görülebilir: saha keşfi ve simülasyon adımı bu soruların cevabını sayısal olarak verir. Hücre kurgusunu birlikte değerlendirmek için projelendirme ve simülasyon hizmetlerimize, devreye alma ve sonrası için servis ve bakım sayfamıza göz atabilirsiniz.