
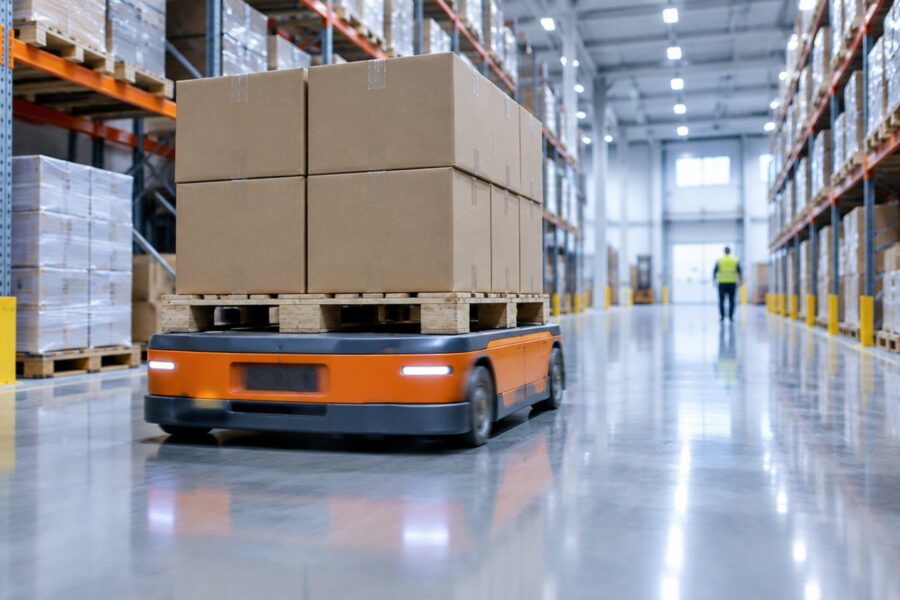
AGV Robot Nedir ve Nasıl Yol Bulur?
AGV (Automated Guided Vehicle – Otomatik Yönlendirmeli Araç), tesis içinde önceden tanımlanmış sabit bir güzergâh üzerinde hareket eden otonom taşıma aracıdır. Yol bilgisi aracın kendisinde değil, zeminde ya da çevrede bulunur: zemine yapıştırılan manyetik bant, gömülü tel, optik çizgi ya da duvarlara yerleştirilen yansıtıcı hedefler üzerinden konumunu bulur.
Bu mimarinin getirdiği en büyük avantaj öngörülebilirliktir. Araç her seferinde aynı çizgiyi izler, aynı noktada durur ve aynı yerden döner. Yüksek tonajlı yüklerde, dar geçişlerde ve milimetrik durma hassasiyeti gereken istasyonlarda bu kararlılık istenen özelliktir.
Bedeli ise esnekliktir. Güzergâh değişecekse zemindeki altyapının da değişmesi gerekir. Yolun üzerine bırakılan bir palet, AGV için aşılamaz bir engeldir: araç durur ve yol açılana kadar bekler.
AMR Robot Nedir, AGV’den Hangi Noktada Ayrılır?
AMR (Autonomous Mobile Robot – Otonom Mobil Robot), tesisin haritasını kendi üzerinde taşır ve hedefe giden yolu anlık olarak kendisi hesaplar. Konumlandırma genellikle lazer tarayıcı ve kamera verisinin eşzamanlı haritalama ve konumlandırma (SLAM) algoritmalarıyla birleştirilmesiyle yapılır; zeminde bant ya da tel gerekmez.
Fark en net engelle karşılaşıldığında ortaya çıkar. AGV çizgisinin üzerindeki engelin kalkmasını beklerken, AMR engeli algılar, etrafından dolaşacak yeni bir rota üretir ve yoluna devam eder. İnsan trafiğinin yoğun olduğu, forkliftlerin dolaştığı ve yerleşimin sık değiştiği ortamlarda bu davranış, sistemin çalışır kalmasını sağlayan özelliktir.
Esnekliğin karşılığı, daha karmaşık bir yazılım katmanı ve konum tekrarlanabilirliğinin AGV kadar keskin olmamasıdır. Hassas yanaşma gereken istasyonlarda AMR’ye genellikle yerel bir referans (işaretçi, mekanik kılavuz ya da kamera ile ince konumlama) eklenir.
AGV ve AMR Arasındaki Farklar Nelerdir?
| Kriter | AGV | AMR |
| Yol bulma | Sabit güzergâh (bant, tel, yansıtıcı) | Serbest navigasyon, harita üzerinden |
| Engel davranışı | Durur ve bekler | Rotayı yeniden hesaplar, dolaşır |
| Altyapı ihtiyacı | Zemin/çevre düzenlemesi gerekir | Genellikle gerekmez |
| Güzergâh değişikliği | Fiziksel müdahale ister | Yazılımdan tanımlanır |
| Güçlü olduğu alan | Ağır yük, sabit ve yoğun akış | Değişken akış, karma trafik |
| Zayıf olduğu alan | Esneklik | Çok dar koridor, milimetrik yanaşma |
Tablodaki ayrım keskin görünse de sınır giderek bulanıklaşıyor: birçok üretici, serbest navigasyonlu ağır yük araçları ya da şerit takibiyle birlikte engel etrafından dolaşabilen melez modeller sunuyor. Bu nedenle seçim, ürün kategorisinden değil akışın kendisinden başlamalıdır.
Hangi Tesis Düzeninde AGV, Hangisinde AMR Daha Doğru?
Üç soru cevabı büyük ölçüde belirler.
Birincisi: akış ne kadar sabit? Aynı iki nokta arasında günde yüzlerce kez tekrarlanan, yıllardır değişmeyen bir taşıma varsa AGV’nin sadeliği avantajdır. Üretim planına göre her hafta değişen, farklı istasyonlara dağılan taşımalarda AMR öne çıkar.
İkincisi: koridorda kim var? İnsan ve forklift trafiğinin yoğun olduğu koridorlarda sabit güzergâhlı bir araç sürekli durma-bekleme döngüsüne girer; teorik kapasitesinin çok altında çalışır. Bu ortamlarda AMR’nin dolaşma yeteneği doğrudan verimliliğe yansır.
Üçüncüsü: yerleşim ne sıklıkta değişiyor? Yeni ürün devreye alındığında hat yerleşimi değişen işletmelerde, zemine sabitlenmiş bir güzergâh her değişimde maliyet üretir.
Mevcut yerleşimin ve akışın ölçülmesi, bu üç soruya tahminle değil veriyle cevap vermenin tek yoludur. Sahadaki mesafelerin, geçiş genişliklerinin ve taşıma sıklıklarının nasıl kayıt altına alındığını saha keşfi ve simülasyon yazımızda anlatmıştık.
Yük Tipi ve Taşıma Kapasitesi Seçimi Nasıl Etkiler?
Mobil robot seçimi, taşınan yükün fiziğiyle başlar. Uygulamada dört ana form öne çıkar:
- Platform / tepsi tipi: kasa, tepsi ve küçük parçaları üst yüzeyinde taşır. Yükleme genellikle elle ya da konveyörle yapılır.
- Altına girip kaldıran (tunnel/lift) tip: araba ya da raf altına girip kaldırarak taşır. Ara stok arabalarının dolaştığı tesislerde yaygındır.
- Çekici (tugger) tip: arkasına bağlanan birden fazla arabayı tren gibi çeker; tek seferde yüksek hacim taşır, milk-run düzenine uygundur.
- Palet taşıyıcı / forklift tipi: paleti çatalla alır, raf ya da konveyöre bırakır. Hat sonu ve depo bağlantısında kullanılır.
Taşıma kapasitesi hesaplanırken yalnızca ürün ağırlığı değil, palet ya da arabanın kendi ağırlığı da eklenir; eğimli rampa varsa ivmelenme ve fren mesafesi de belirleyici olur. Zemin kalitesi ise sık atlanan bir kısıttır: derz boşlukları, kot farkları ve toz, mobil robotun konumlama doğruluğunu ve tekerlek ömrünü doğrudan etkiler.
Palet akışının hat sonuyla birleştiği noktada, taşıma ile hat sonu paketleme ve paletleme otomasyonunun tek akış hâlinde kurgulanması, iki sistemin birbirini beklemesini önler.
Fabrika İçi Trafik ve İnsan Güvenliği Nasıl Yönetilir?
Mobil robotlar, çit içine alınamayan makinelerdir; insanla aynı zeminde çalışırlar. Güvenlik bu yüzden fiziksel bariyerle değil, algılama ve hız yönetimiyle kurulur.
Temel donanım, aracın önünde ve gerektiğinde çevresinde konumlanan güvenlik lazer tarayıcılarıdır. Tarayıcı, hıza göre büyüyüp küçülen koruma alanları tanımlar: araç hızlandıkça önündeki yavaşlama ve durma bölgesi uzar. Buna acil durdurma butonları, sesli-ışıklı uyarı ve çoğu uygulamada zemine yansıtılan görsel uyarılar eklenir.
Trafik kurgusu da en az donanım kadar önemlidir. Tek yönlü güzergâhlar, kavşaklarda öncelik kuralları, kapı ve asansör geçişlerinde el sıkışma sinyalleri; filonun birbirini kilitlemesini önler. Endüstriyel araçların güvenlik gereklilikleri için ISO 3691-4 standardı, robot hücrelerindeki güvenlik yaklaşımının mobil tarafa uyarlanmış hâlini tanımlar. Sabit robot hücrelerindeki risk değerlendirmesi mantığını ISO 10218-1/2 yazımızda ele almıştık.
Saha notu: Mobil robot projelerinde en sık yaşanan “performans düşüklüğü” şikâyetinin kaynağı genellikle robot değil, koridor düzenidir. Geçici olarak koridora bırakılan paletler ve arabalar, aracı sürekli yavaşlama bölgesinde tutar. Devreye almadan önce koridor disiplininin kurulması, ek araç satın almaktan çok daha ucuzdur.
AGV/AMR Yatırımı Hangi Verilerle Gerekçelendirilir?
Mobil robot yatırımının gerekçesi “taşıma işçiliğinden tasarruf” cümlesine sıkıştırıldığında hesap genellikle zayıf kalır. Daha sağlam gerekçe, taşımanın üretime verdiği dolaylı kayıpta gizlidir.
Ölçülmesi gereken kalemler şunlardır: operatörün malzeme beklerken geçirdiği süre, tezgâh başındaki kişinin parça getirmek için hattan ayrıldığı süre, forklift trafiğinden kaynaklanan yakın kaza ve hasar kayıtları, ara stok seviyesi ve taşıma hatalarının (yanlış istasyon, yanlış parti) sayısı.
Bu kalemlerin hangisinin üretim çıktısını durdurduğu, tezgâh başındaki kullanılabilirlik kaybıyla birlikte değerlendirilmelidir; aynı mantığı OEE hesabı yazımızda ayrıntılandırdık. Sipariş toplama süreçlerinde robotik otomasyonun getirisini ise bu yazıda ele almıştık.
Filo Yönetimi ve MES/WMS Entegrasyonu Neden Kritiktir?
Tek araçlı bir kurulum neredeyse her zaman çalışır. Sorunlar araç sayısı arttığında başlar: aynı koridoru paylaşan araçlar, aynı istasyona aynı anda gönderilen görevler ve şarj için aynı anda hattan çekilen filo.
Bu nedenle asıl ürün araç değil, filo yönetim yazılımıdır. Görev atama mantığı (en yakın araç mı, en dolu batarya mı, öncelikli görev mi), trafik yönetimi ve istisna yönetimi burada tanımlanır.
İkinci katman üretim sistemleriyle bağlantıdır. Taşıma görevi elle başlatılıyorsa sistem yarı otomatiktir; asıl kazanç, görevin üretim emrinden ya da stok hareketinden otomatik doğmasıyla elde edilir. Bir istasyon parçayı bitirdiğinde çağrının kendiliğinden oluşması, bu entegrasyonun sonucudur. Kurgusunu MES ile robotik sistem entegrasyonu yazımızda, daha geniş çerçevesini ise akıllı fabrika konsepti yazımızda bulabilirsiniz.
Şarj Stratejisi Kullanılabilirliği Nasıl Belirler?
Mobil robotun kullanılabilirliği, batarya kapasitesinden çok şarj stratejisine bağlıdır. Üç yaklaşım yaygındır: vardiya sonunda tam şarj, gün içinde belirli eşiklerde tam şarj ve fırsat şarjı (araç boştayken kısa aralıklarla şarj istasyonuna uğraması).
Yoğun akışlarda fırsat şarjı genellikle en yüksek kullanılabilirliği verir; çünkü araç hiçbir zaman uzun süre hattan çıkmaz. Bunun ön koşulu, şarj istasyonlarının akışın üzerinde doğru noktalara konumlandırılmasıdır. İstasyon sayısı ve yeri, filo büyüklüğüyle birlikte hesaplanmazsa araçlar şarj kuyruğunda bekler.
Kapasite planında sık yapılan bir hata, ortalama yük üzerinden hesap yapmaktır. Belirleyici olan ortalama değil, vardiya başındaki ve sevkiyat öncesindeki tepe yüktür; filo bu tepe noktasına göre boyutlandırılır.
AGV/AMR Projelerinde Sık Yapılan Hatalar
Birincisi, mevcut taşıma akışını ölçmeden araç seçmektir. Hangi güzergâhta günde kaç sefer yapıldığı bilinmeden alınan filo, ya boş gezer ya da yetişmez.
İkincisi, aracı mevcut kaotik düzenin üzerine eklemektir. Otomasyon, düzensizliği otomatikleştirmez; koridor disiplini ve istasyon standardizasyonu kurulmadan sonuç alınamaz.
Üçüncüsü, yükleme ve boşaltma noktalarının manuel bırakılmasıdır. Araç istasyona geldiğinde yükü alacak ya da bırakacak bir düzen yoksa, taşıma otomatikleşmiş ama bekleme yer değiştirmiş olur.
Dördüncüsü, pilot uygulamanın en zor güzergâhtan başlatılmasıdır. Doğru sıra, akışı en sabit ve en yoğun güzergâhla başlayıp filoyu oradan büyütmektir. Beşincisi ise bakım ve yedek parça planının kurulmamasıdır; tekerlek, batarya ve tarayıcı camı düzenli bakım gerektiren kalemlerdir.
Fabrika içi taşıma otomasyonu, tek başına bir araç satın alma konusu değil; akış, güvenlik ve veri katmanlarının birlikte tasarlandığı bir projedir. Mevcut akışınızın hangi çözüme uygun olduğunu görmek için projelendirme adımıyla başlayabilir, kurguyu devreye almadan önce simülasyon ile doğrulayabilirsiniz. Hat sonu ve paletleme tarafındaki çözümlerimizi endüstriyel paletleme sistemleri sayfamızda inceleyebilirsiniz.